获取家庭环境信息
激光雷达、IMU、里程计与 ToF 协同感知;语音阵列和视觉模组补充人与环境线索。
科技创新 · FOR BUILDERS
我们研发以情感计算为核心的机器人情感陪伴大脑,让感知与运动、BSLA 陪伴决策、家庭记忆和应用协同工作。心忆康康是第一款产品。
查看技术架构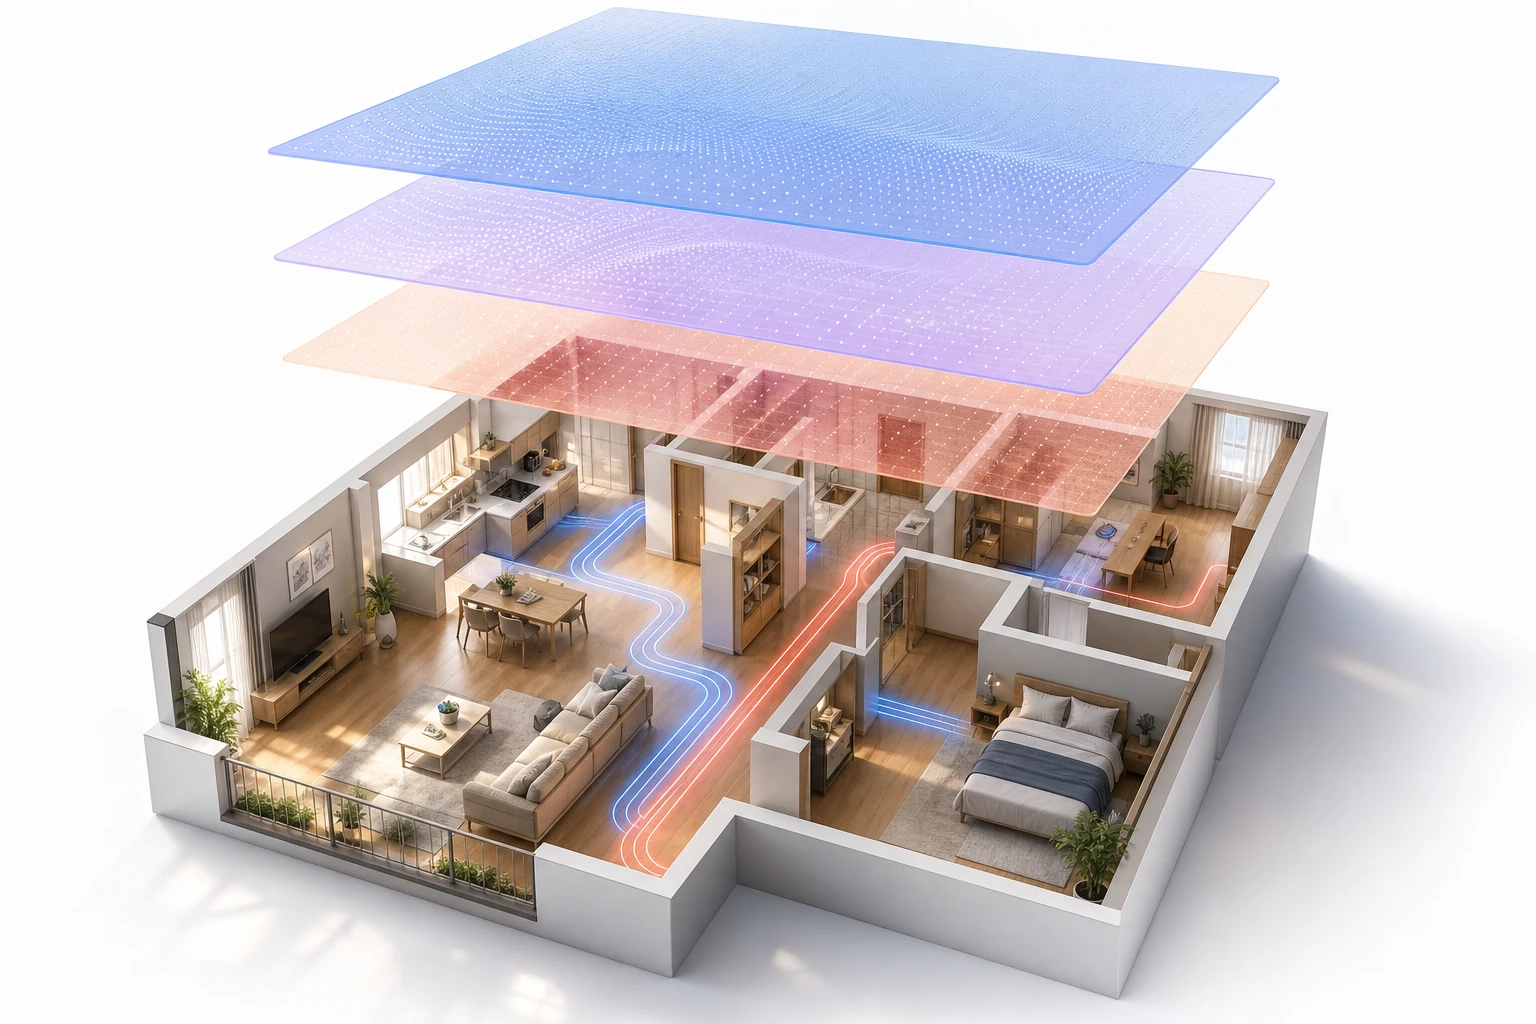
家庭场景的技术挑战
一台机器人要长期融入家庭,必须同时处理物理空间、关系分寸和信任边界。
系统架构
感知与硬件、导航与运动、智能决策、应用支持协同工作;家庭记忆为陪伴决策提供可控的长期线索。
激光雷达、IMU、里程计与 ToF 协同感知;语音阵列和视觉模组补充人与环境线索。
SLAM 建图定位连接路径规划、动态避障、差速运动控制与自动回充。
BSLA 将行为、情感线索与语言转成陪伴行动,并在家人授权范围内调用记忆。
主动交流、日常提醒与家人互动落到机器人和 APP;OTA 支持持续更新。
自研具身运动系统
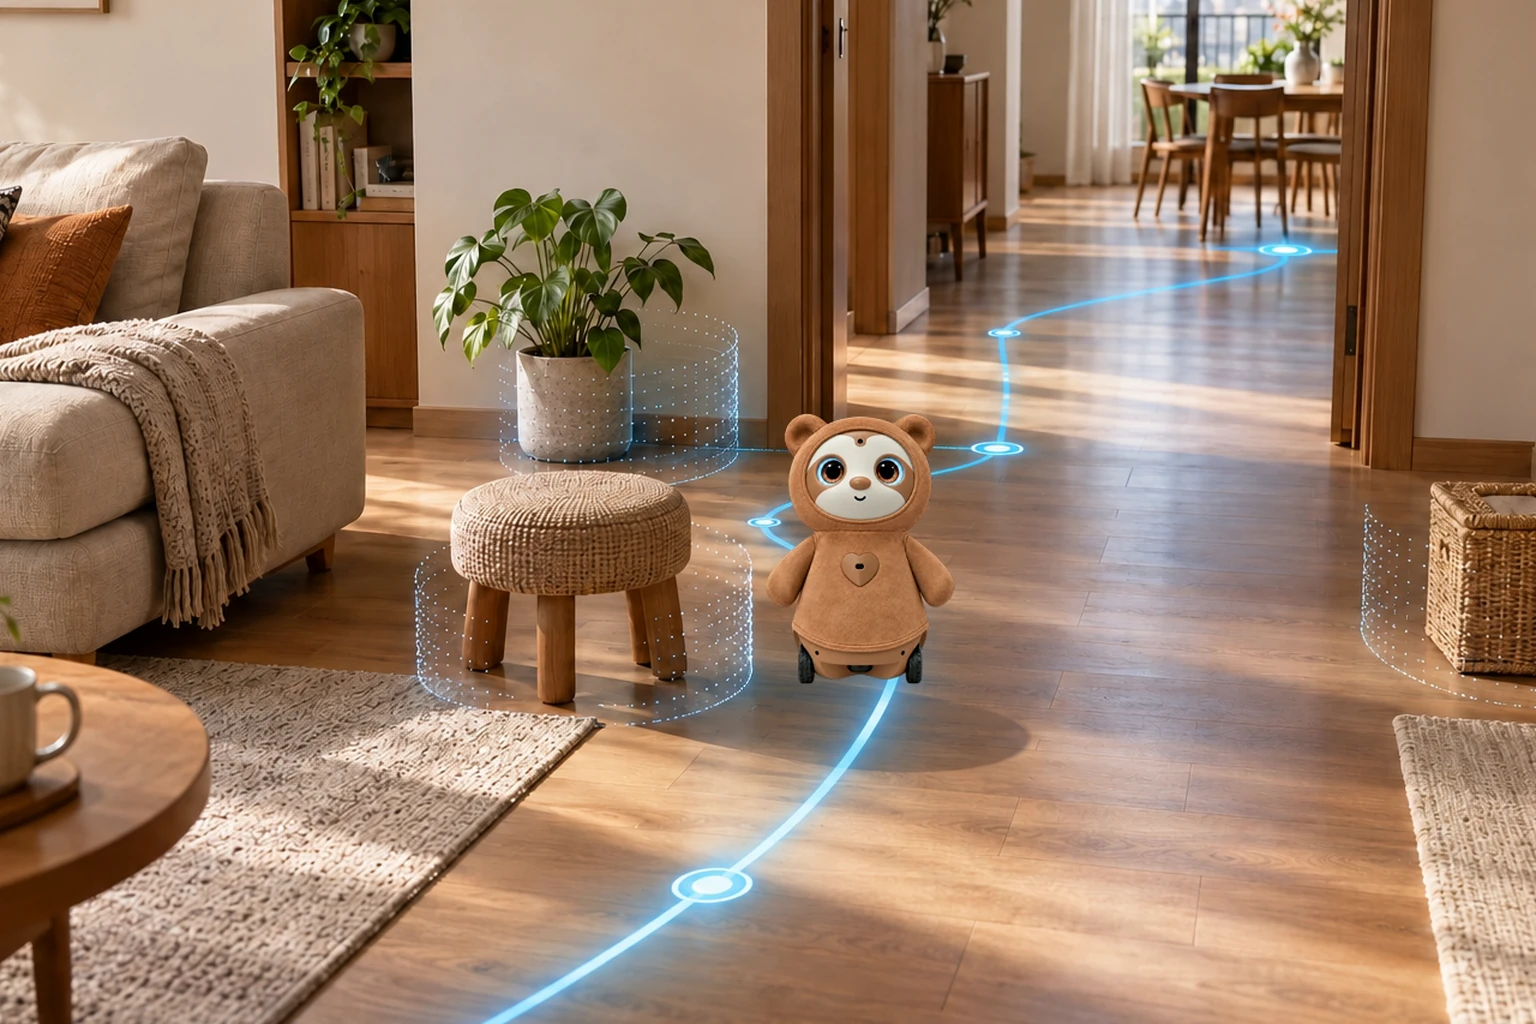
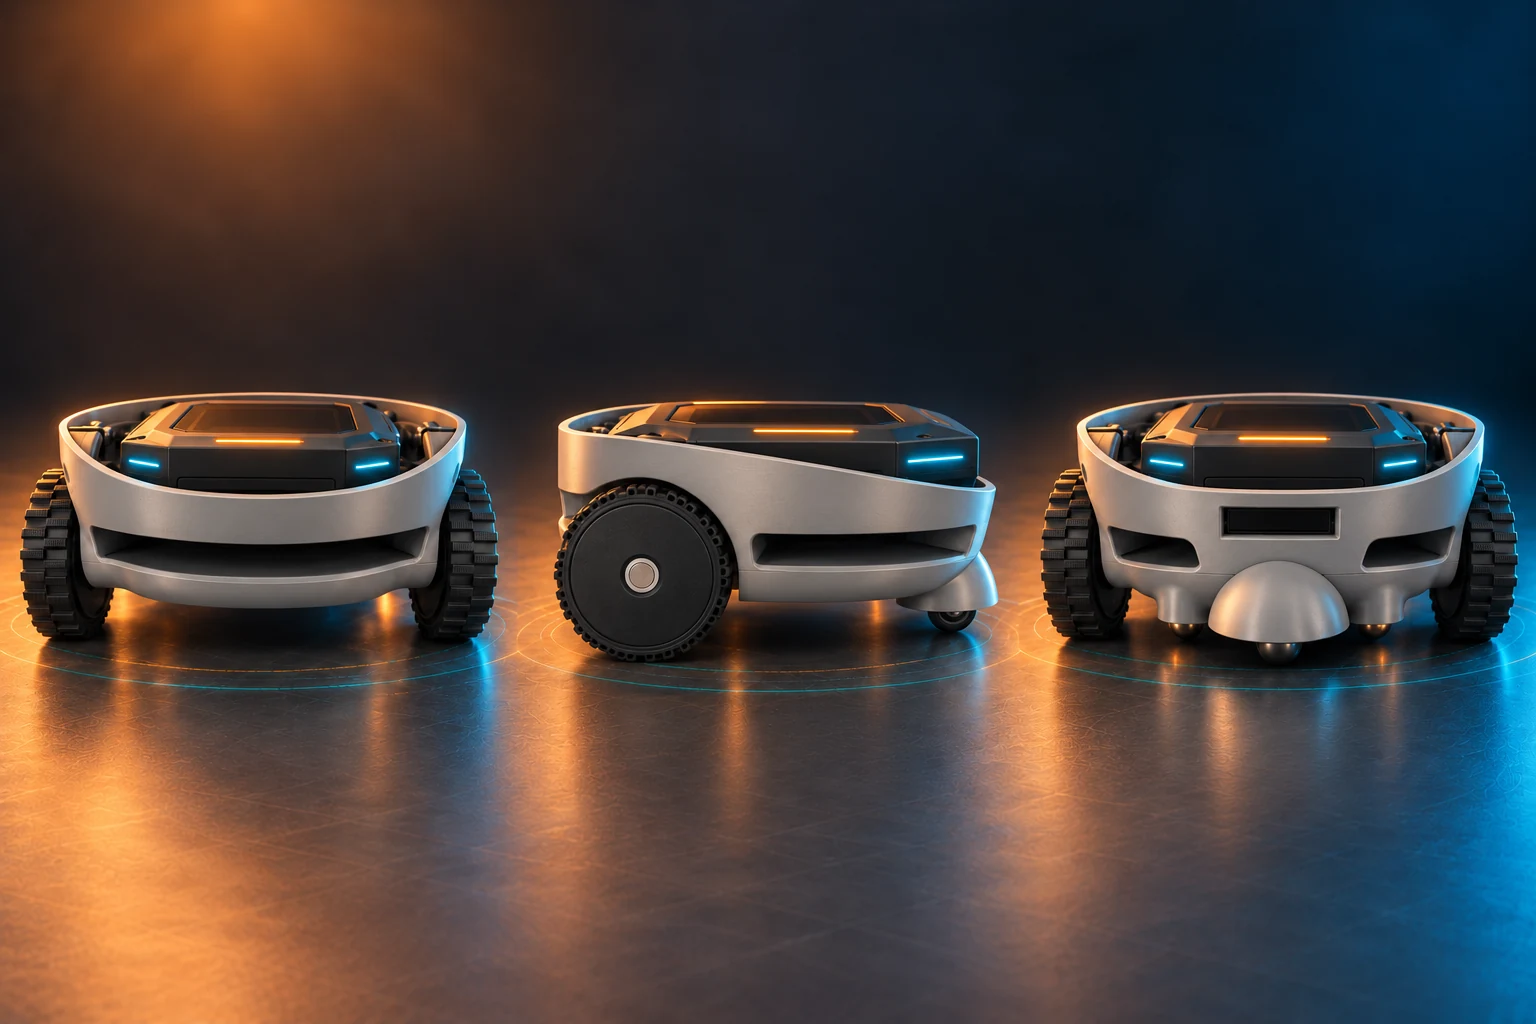
真实居家环境有桌椅、门槛与不断变化的人和物。建图定位、路径规划、避障与自动回充协同,让康康在适用的家庭空间中移动。
多传感器融合
雷达、IMU 与里程计融合,用于建图、定位和状态估计。
动态路径规划
结合全局与局部规划,遇到日常障碍时调整路线。
明确适用边界
楼梯、过高门槛和湿滑地面不适用。
BSLA 陪伴决策
BSLA 不是单一聊天模型,而是规则与模型协同的陪伴决策系统:综合行为、情感线索与语言,再判断是否行动;不把单一情绪标签当作结论。
走近、开口、提醒,
或保持安静。
把交流意愿与不打扰的边界一起考虑。
结合约定时间与当下情境,而不是一味抢话。
让语言、表情与移动行为相互配合。
BSLA 面向日常陪伴交互,回应方式随真实使用持续优化;不承担身体状况判断、专业照护或紧急事件处理。
家庭多用户记忆
家庭记忆体系面向同一家庭中的不同成员,由上下文、意图和长期记忆三个层级构成,为持续交流和陪伴决策提供线索。
具体的数据处理与删除方式,以当前产品设置和正式隐私说明为准。
数据与证据
家庭数据有清晰的处理边界;技术与品牌成果按实际状态呈现。
视频图像的常规处理在设备端完成;对话文字按脱敏规则上云。设备视角仅在授权、家人主动发起时临时开启,不作持续监控。
企查查显示,41 件商标已注册;「心忆康康」已在多个类别获注册。
「陪伴机器人」外观设计已获授权。
「心忆同启应用软件 V1.0」已登记。
机器人充电系统相关申请已公开,进入实质审查。
资料来源:企查查·北京心忆科技有限公司 ↗,查询于 2026-10-07。
情感陪伴大脑 · 研发方向
下一阶段,沿家庭陪伴决策引擎与灵动系统两条路径,深化对人和关系的理解,并将决策与家庭空间中的行动相连接。
家庭陪伴决策引擎
在家庭多用户三层记忆体系的基础上,将进一步融合成员身份、情感线索与关系图谱,研究何时、以何种方式回应,让陪伴决策更贴近家庭生活。
灵动系统
将继续研究暗光回充、布局变化后的地图更新,以及狭窄空间的路径规划与脱困,让运动适应真实家庭的变化,与情感陪伴大脑协同。
研发路线
在真实使用中打磨移动、交流与主动陪伴。
改进决策、记忆、家人协同与安全边界。
探索大脑授权与 EPU 情感计算芯片。
技术与产品合作